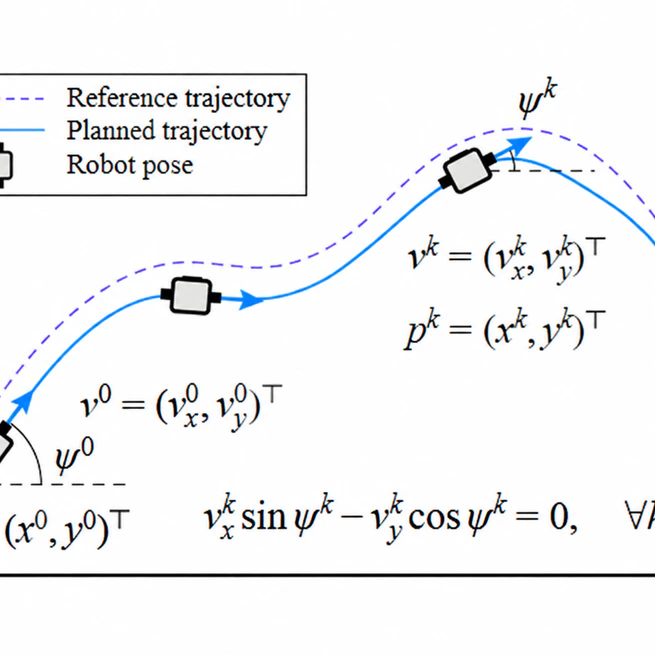
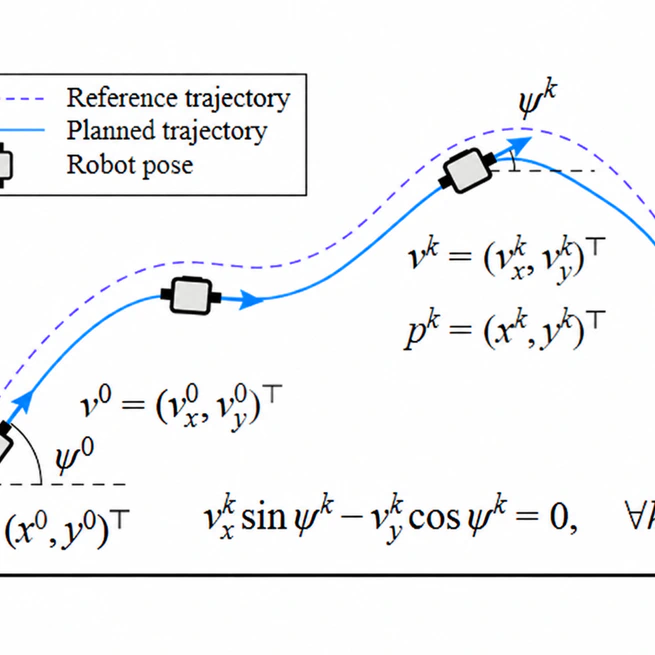
A fast and feasible motion planner for agile unicycle robots based on convex inner approximation.
Sep 17, 2026
Agile Unicycle Motion Planning via Convex Inner Approximation
Sep 17, 2025